圆上放置了 $N$ 个机器人。将最北端编号为位置 $0$,把圆等分为 $M$ 份($M \ge N$),从该位置起按顺时针方向,将其余分点依次编号为 $1$ 到 $M-1$。这样便定义了圆上的位置 $0$ 到 $M-1$(图 1)。最初,机器人位于 $N$ 个互不相同的位置。
圆上两个位置 $x$ 和 $y$ 之间的距离定义为 $y-x$($y \ge x$)。位于位置 $x_i$ 的机器人 $R_i$ 可以监视自身逆时针和顺时针两个方向上固定范围 $R>0$ 内的点。换言之,设从 $x_i$ 逆时针距离 $R$ 的位置为 $a$,顺时针距离 $R$ 的位置为 $b$,则机器人 $R_i$ 可以监视圆上从 $a$ 顺时针到 $b$ 的部分。
我们希望监视整个圆。机器人的初始位置可能无法监视某些部分,此时需要移动机器人,使整个圆都受到监视。假设 $M \le 2RN$,这样始终能找到一种移动方案,使整个圆都受到监视。
机器人移动时只能移动到上述定义的圆上位置,每个机器人最多移动一次。我们希望最小化机器人移动距离的最大值。
例如,在下方图 1 中,三个机器人 $R_1,R_2,R_3$ 分别位于位置 $1,2,5$,监视范围为 $R=2$。为了监视整个圆,机器人 $R_1$ 移动到位置 $0$,机器人 $R_3$ 移动到位置 $6$。这种移动使机器人移动距离的最大值最小。
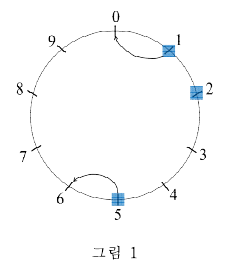
图 1
给定 $N$ 个机器人的位置、范围 $R$ 和整数 $M$,求出并输出:移动机器人使整个圆都受到监视时,最大移动距离的最小值。
输入格式
标准输入给出如下信息。第一行给出机器人的数量 $N$($1 \le N \le 1,000,000$)。第二行给出两个整数 $R$ 和 $M$,分别定义机器人的监视范围及圆上的位置($1 \le R,M \le 10^9$,$N \le M \le 2RN$)。下一行给出 $N$ 个互不相同的整数 $x_i$($0 \le x_i \le M-1$,$i=1,\ldots,N$),以空格分隔,表示机器人的初始位置。
子任务
子任务 1:占总分 100 分中的 10 分;$M \le 10$。
子任务 2:占总分 100 分中的 30 分;$N \le 7,000$。
子任务 3:占总分 100 分中的 60 分;除原有限制外,没有其他限制。
输出格式
向标准输出输出使整个圆受到监视时,机器人最大移动距离的最小值。
样例
输入格式 1
3
2 10
1 2 5
输出格式 1
1
输入格式 2
6
1 11
0 1 2 3 4 5
输出格式 2
2